课程概览
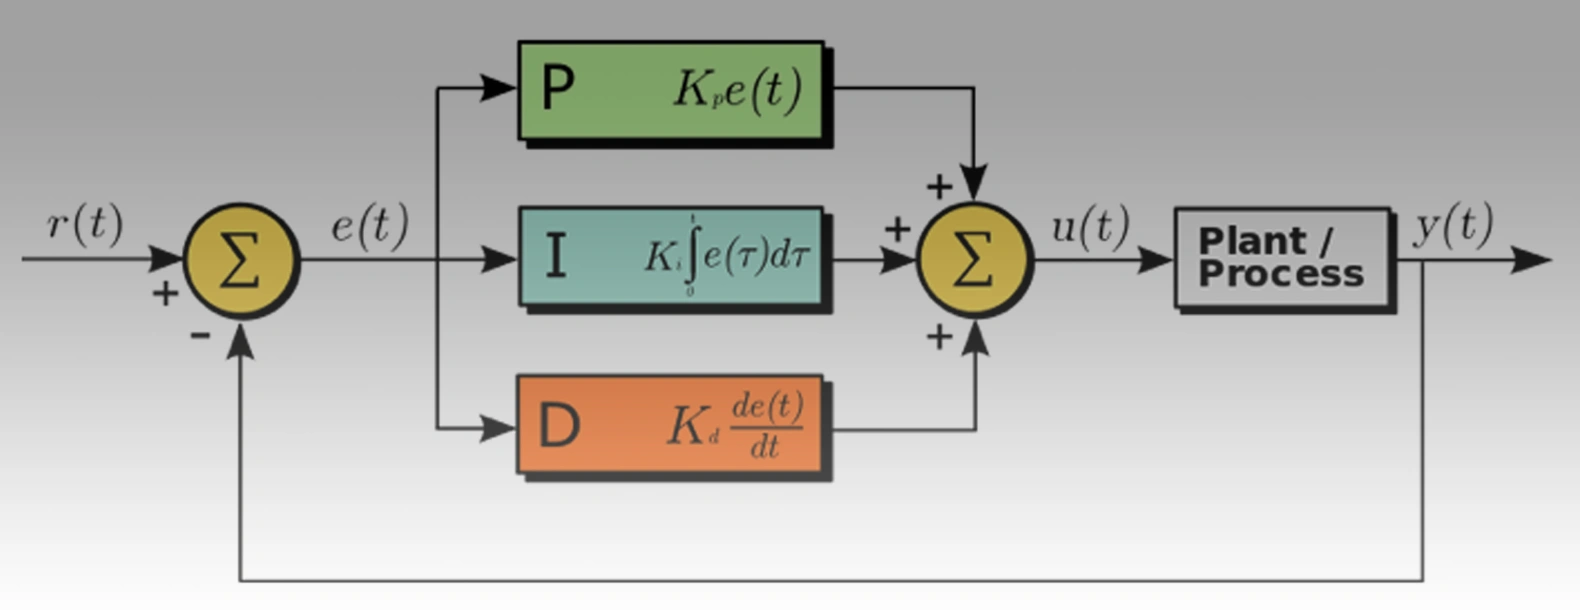
《线性系统与控制》是一门结合经典控制理论与现代工程应用的实践课程。通过 10 次课程,你将掌握线性系统建模、稳定性分析、PID 控制等核心知识,并运用 MATLAB/C++/Python/Arduino 实现自动化控制算法。学生可根据自身兴趣选择自动化控制项目实例。适合未来攻读系统控制、自动化、航空航天或机器人方向的学生。
学习目标
- 学习拉普拉斯变换描述线性系统
- 掌握 PID 反馈控制
- 研究自动控制系统干扰反应与稳定性
- 应用 PID 控制于仿真或现实飞行器
- 提升学术英语写作能力
- 构建文书主体段落
逐课课程纲要
01系统的定义
线性系统与方框图。
02拉普拉斯变换
传递函数、冲激响应与阶跃响应。
03系统稳定性分析
极点位置、稳定性与瞬态特性。
04系统频率反应
频率响应、奈奎斯特图与波德图。
05反馈控制
反馈系统中的干扰与稳态误差。
06PID 控制
比例、积分与微分控制。
07–09自动化控制项目实例
可选: a)使用 Matlab 仿真民航飞行器自动驾驶 b)使用 C++ 仿真火星着陆器、实现自动着陆 c)动手组装并嵌入式开发四轴飞行器飞控模块 d)动手组装并控制机械臂精准抓取 e)欢迎学生提出其他自动化控制项目
10分析总结
总结实验结果、撰写英文实验报告、后续用于文书主体段落
研究方法与成果表达
- 建模:变换、传递函数与稳定性分析。
- 项目:在来源列出的仿真或硬件方向中选择。
- 分析:比较控制表现,形成英文学术报告。